操作面板与挡位
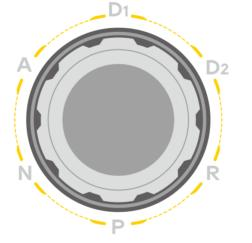
手动作业前,先认清操作面板上的挡位区域。挡位含义如下:
| 挡位 | 含义 |
|---|---|
| A 挡 | 该挡位主要用于使扫地机器人处于自动驾驶状态。 |
| D1 挡 | 手动驾驶的高速挡位,行驶方向向前,手动驾驶时车辆速度限制为 2km/h。 |
| D2 挡 | 手动驾驶的低速挡位,行驶方向向前,手动驾驶时车辆速度限制为 1km/h。 |
| R 挡 | 手动驾驶的倒车后退挡位,行驶方向向后,手动驾驶时车辆后退的最高速度应符合产品规格说明。 |
| P 挡 | 驻车关机挡位。将车辆挡位旋转至此挡位时,车辆将停止任务并处于驻车静止状态,车速为 0。在授权确认后,车辆将进入关机状态。 |
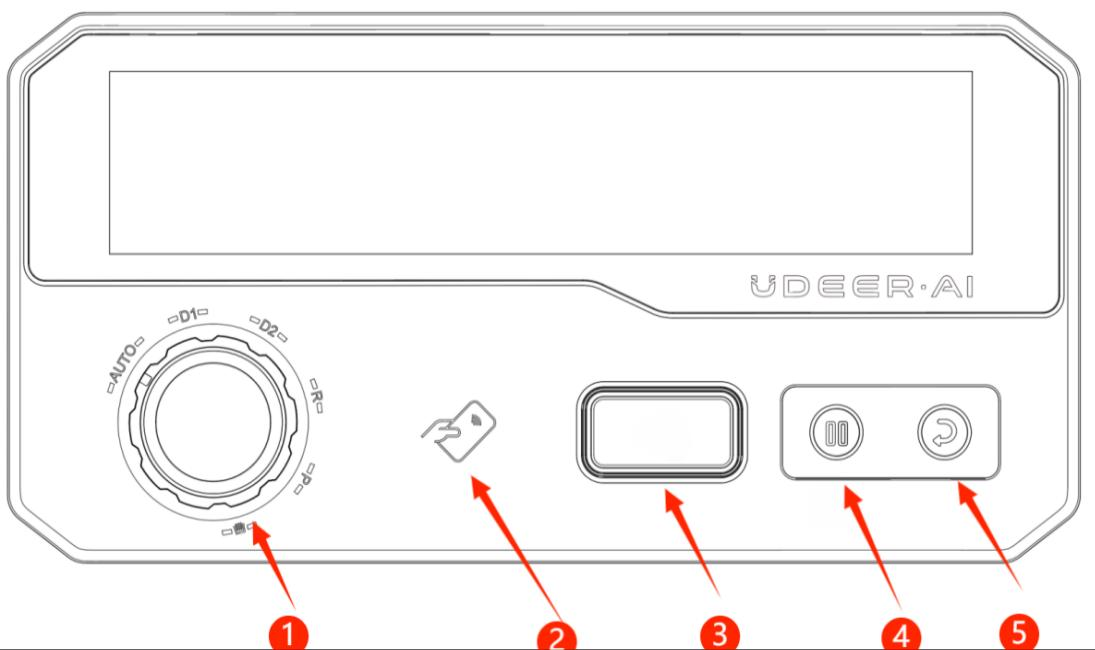
刷卡区域:红色箭头所指区域是专门用于授权刷卡的区域,在进行手动操作机器人之前,必须经过授权才能执行。
手动作业操作步骤
扫地机器人支持手动操作执行清扫任务,清洁人员可通过扫地机器人后部扶手和挡位控制进行移动和转向,完成清洁任务。具体操作步骤如下:
- 按照「启动机器」步骤启动设备并到达可移动状态;
- 旋转控制面板旋钮,切换至 D1/D2 或者 R 挡,提示刷卡确认后,即可执行手动控制;
- 此时操控扶手处扳机,进行车辆移动,移动到需要手动清洁的位置;
- 点击开始按键,扫地机器人启动清洁功能;
- 手动控制扫地机器人进行移动清洁;
- 可按暂停键和返回键暂停和终止手动作业,暂停和返回均需进行刷卡授权。
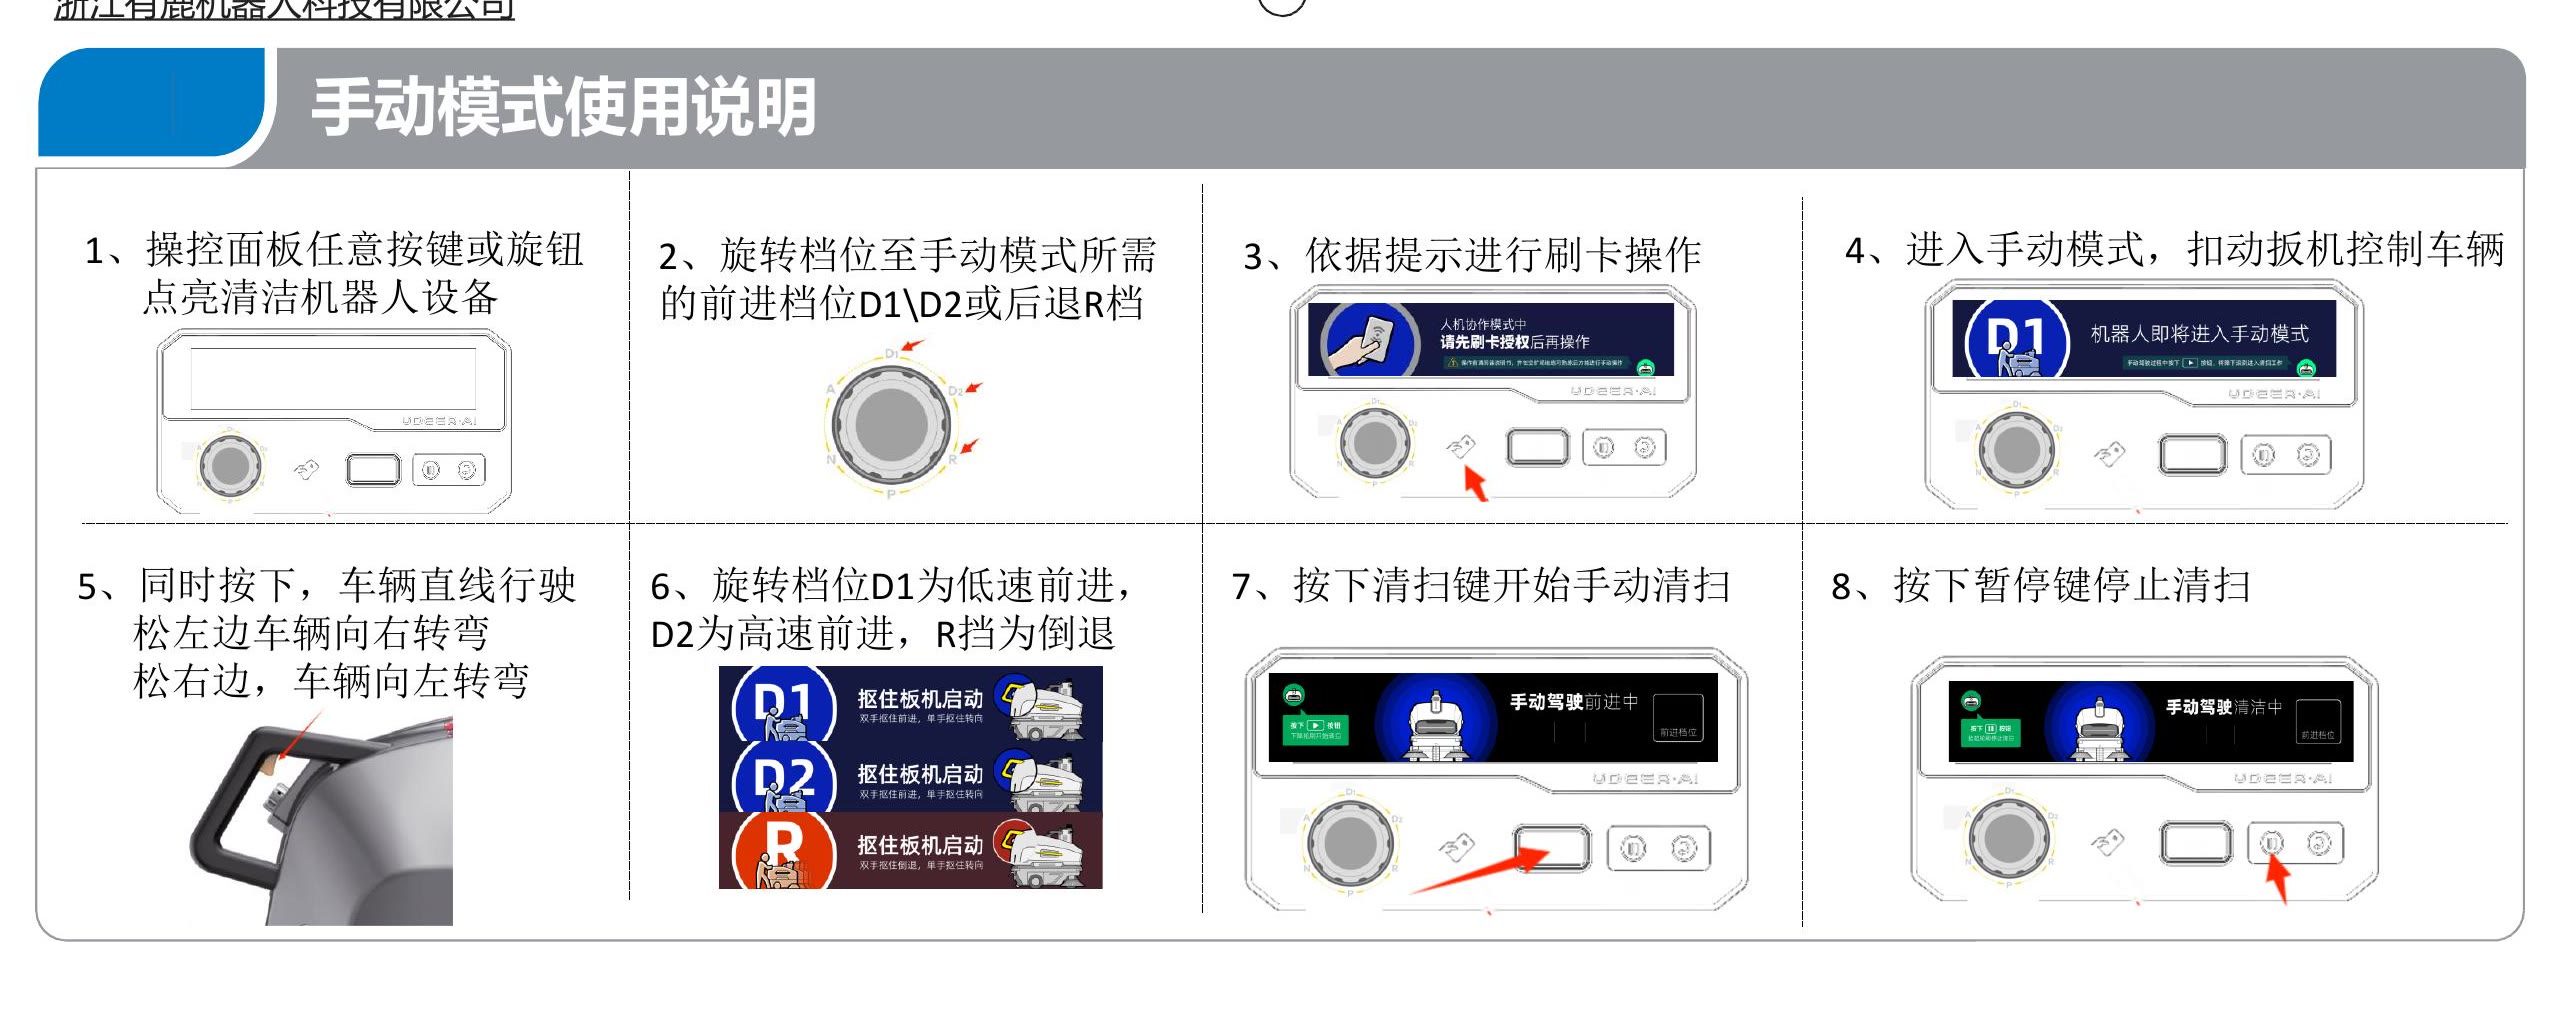
扳机操作要点:同时按下,车辆直线行驶;松左边车辆向右转弯,松右边车辆向左转弯。
实操视频
△ 注意!!!
- 必须严格遵循用户手册的指示来操控清洁机器人进行移动和其他操作。
- 在操作过程中,应始终紧握把手,并谨慎控制机器人的速度,避免突然加速或减速。
- 若遇紧急情况,需立即按下机器人车身两侧的紧急停止按钮,以安全停止机器人。
- 在光滑的地面上,需降低机器人的移动速度,以防止发生意外。
- 在清洁机器人后退时,必须时刻观察后方环境,确保安全。
- 若机器人出现故障,应立即进行报修处理。
本文内容整理自浙江有鹿机器人《AI 130 产品使用介绍 · PVT3.0》与《AI130 产品使用说明书》。